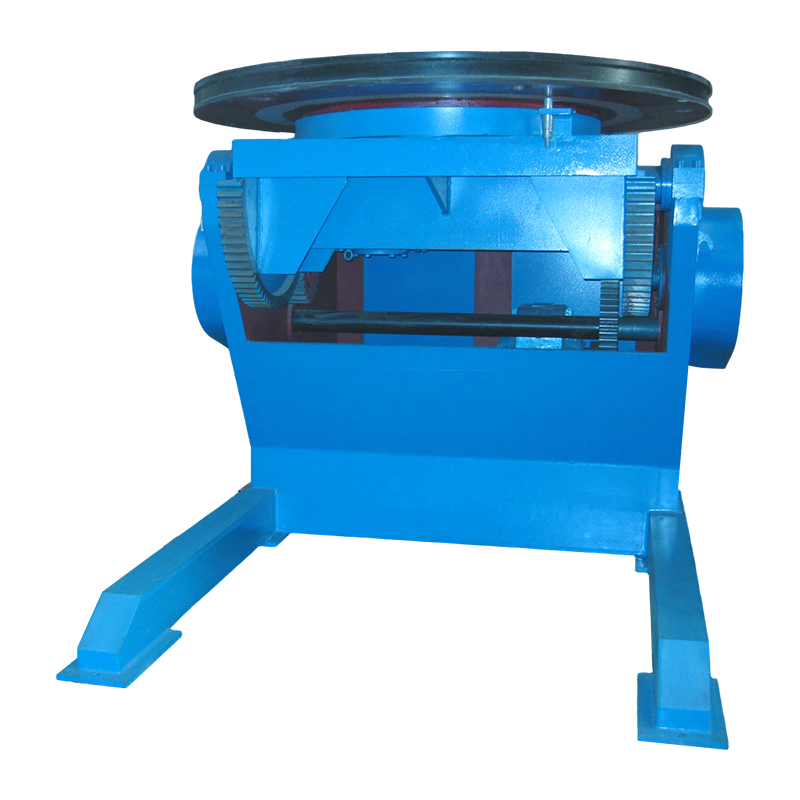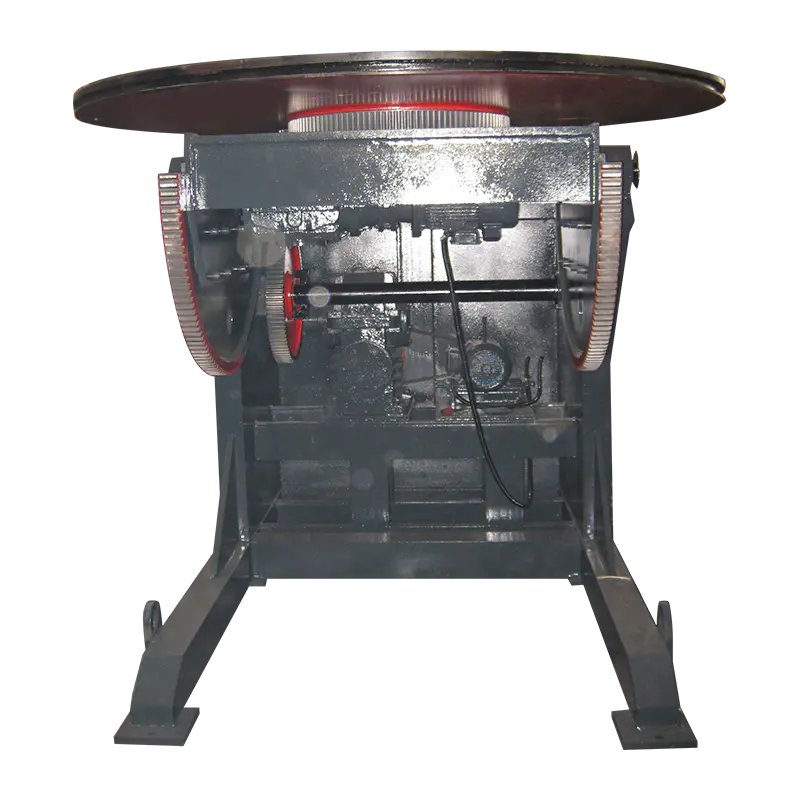
Pozitionare robotizate de sudura îmbunătățiți calitatea sudurii și eficiența ieșirii prin repoziționarea continuă a piesei de prelucrat, astfel încât robotul de sudură să funcționeze întotdeauna în poziția optimă plată sau orizontală, eliminând trecerile de deasupra capului și verticale care degradează penetrarea și consistența cordonului. În termeni practici, producătorii care integrează poziționare robotizate raportează reduceri ale timpului de ciclu de 20–40% și rate de defecte de până la 0,1% – comparativ cu 2–5% în operațiunile de sudare manuală.
Acest ghid acoperă modul în care funcționează poziționarele robotizate de sudare, ce tipuri sunt disponibile, cum să alegeți configurația potrivită și la ce rezultate măsurabile vă puteți aștepta de la un sistem integrat corespunzător.
Cum funcționează poziționerii de sudare robotizată
Un poziționator de sudură robotizat este un dispozitiv motorizat care rotește, înclină sau răstoarnă o piesă de prelucrat sub control coordonat cu robotul de sudură, asigurând că fiecare îmbinare de sudură este prezentată la unghiul ideal pentru depunere. În loc să solicite brațului robotului să se contorsioneze în poziții dificile, poziționătorul aduce articulația către robot - menținând orientări plane sau ușor înclinate care produc suduri cu penetrare completă, cu geometrie consecventă a cordonului.
Poziționătorul comunică cu controlerul robotului printr-un protocol I/O partajat sau fieldbus - de obicei EtherCAT, DeviceNet sau PROFINET - permițând mișcarea să fie complet sincronizată. Când robotul finalizează o trecere de sudură pe o față, semnalează poziționerului să indexeze piesa la următoarea poziție a îmbinării, în timp ce robotul își resetează lanterna. Acest transfer coordonat elimină complet timpul de repoziționare manuală.
Cele mai moderne pozitionare robotizate de sudare sunt tratate ca axe externe de către controlerul robotului. Un robot cu 6 axe integrat cu un poziționator cu 2 axe devine efectiv un sistem cu 8 axe, cu toate axele coordonate în timp real. Aceasta înseamnă că robotul și poziționătorul se pot mișca simultan — piesa de prelucrat rotindu-se în timp ce pistolul se deplasează — permițând trasee complexe de sudură elicoidă și continuă în spirală care ar fi imposibile din punct de vedere geometric cu un dispozitiv staționar.
Servomotoarele antrenează axele de rotație și de înclinare a poziționării, cu encodere de precizie care oferă feedback unghiular precis de ± 0,01 grade. Capacitatea de încărcare variază de la sub 100 kg pentru poziționarele pentru piese mici până la peste 30.000 kg pentru sistemele de fabricare a structurilor grele utilizate în construcțiile navale și fabricarea vagoanelor.
Tipuri de poziționare robotizate de sudare
Cele cinci tipuri principale de poziționare robotizate de sudare abordează fiecare o geometrie distinctă a piesei de prelucrat și un scenariu de producție — selectarea tipului greșit pentru aplicația dvs. este una dintre cele mai frecvente și costisitoare greșeli de integrare.
1. Poziționare cap-contrap (H/T).
Poziționările capului-concluză sunt cel mai utilizat tip în celulele robotizate de sudare, potrivite pentru componentele cilindrice și tubulare alungite. Piesa de prelucrat este prinsă între un cap antrenat și un contracap pasiv sau antrenat, permițând o rotație continuă de 360 de grade de-a lungul axei longitudinale. Aplicațiile comune includ vase sub presiune, colectoare de evacuare, grinzi structurale și ansambluri de țevi.
- Capacitate de încărcare: 500 kg până la 20.000 kg (centrul de greutate nominal)
- Viteza de rotatie: 0,01 până la 3 RPM, servocontrolat
- Utilizare tipică: Bobine de țevi, arbori de osie, recipiente cilindrice sub presiune
- Avantaj cheie: Rotația continuă permite suduri circumferențiale complete fără oprire
2. Poziționare cu placă turnantă (cu o singură axă).
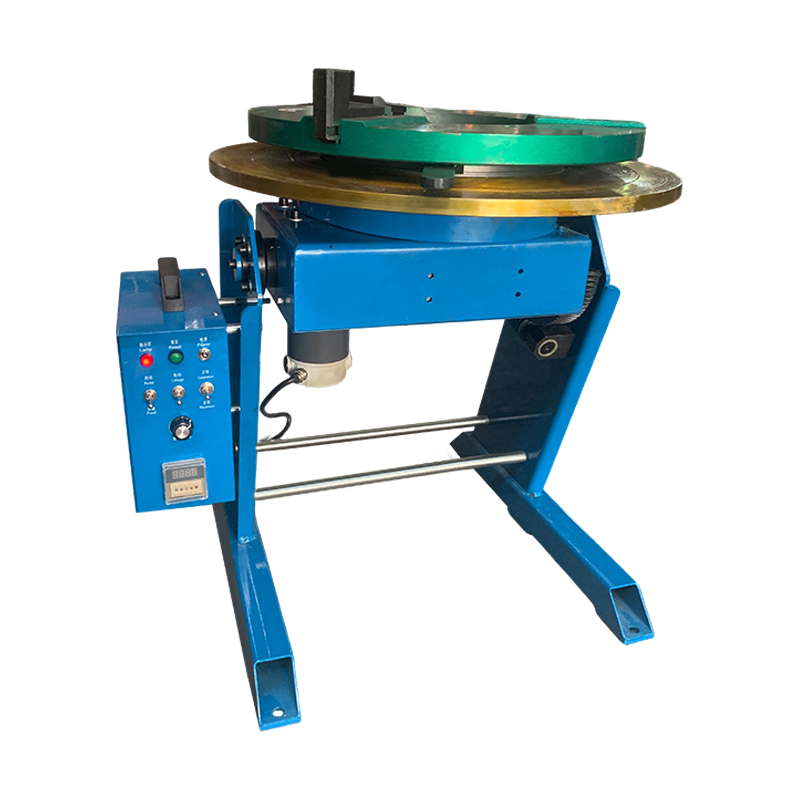
Poziționarele cu plată rotativă rotesc piesa de prelucrat pe un singur plan orizontal sau înclinat, făcându-le cel mai simplu și mai rentabil punct de intrare pentru automatizarea sudării robotizate. O placă frontală plată rotește piesa pentru a prezenta secvențial diferite îmbinări de sudură. Ele sunt potrivite pentru confecții cu plăci plate, ansambluri de console și suduri simetrice. Unitățile de bază de plată turnantă pornesc în jur de 8.000-15.000 USD, cu mult sub costul sistemelor cu mai multe axe.
- Capacitate de încărcare: 50 kg până la 5.000 kg
- Axe: 1 (rotație)
- Utilizare tipică: Ansambluri suporturi, suporturi de motor, suduri plate
- Avantaj cheie: Cost redus, programare simplă, spațiu minim pe podea
3. Pozitionare cu două axe (înclinare-rotire).
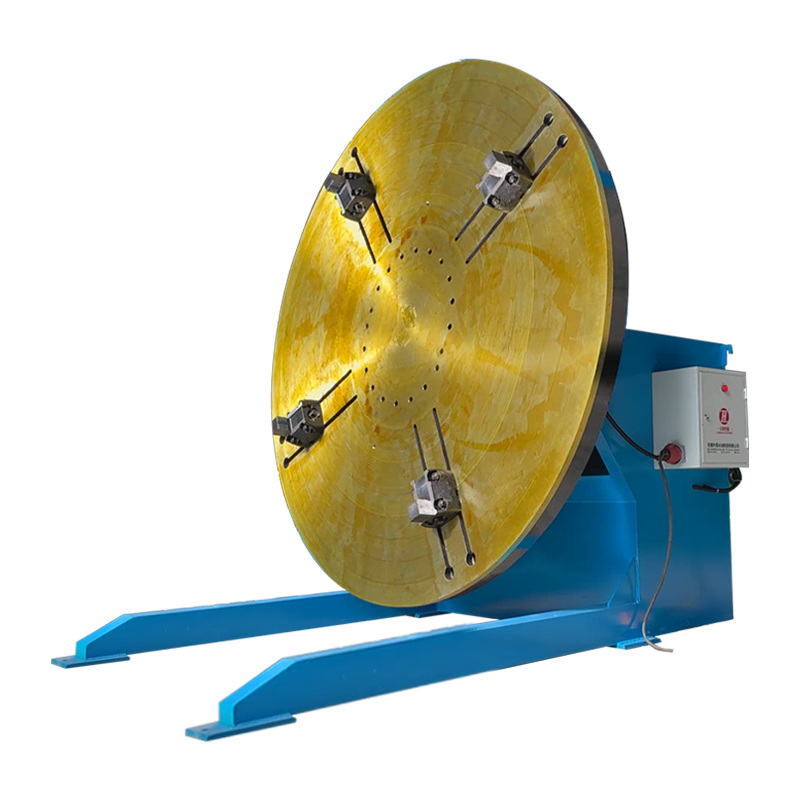
Poziționarele cu înclinare-rotire cu două axe sunt cea mai versatilă soluție universală pentru sudarea robotizată a ansamblurilor 3D complexe. Un cap basculant (de obicei 0-135 grade) combinat cu o rotație completă de 360 de grade permite ca aproape orice articulație să fie prezentată în poziție plată. Aceste poziționare funcționează cu cea mai mare varietate de geometrii de piese și sunt recomandarea implicită pentru atelierele de lucru care manipulează diverse familii de piese. Așteptați-vă să investiți 20.000-60.000 USD, în funcție de capacitate.
- Capacitate de încărcare: 250 kg până la 10.000 kg
- Axe: 2 (rotație de înclinare)
- Utilizare tipică: Utilaje agricole, utilaje de constructii, cadre structurale complexe
- Avantaj cheie: Se ocupă de cea mai largă gamă de forme de piese într-o singură unitate
4. Pozitionare cu roată (duală).
Poziționarele cu roată Ferris măresc dramatic debitul, permițând operatorilor să încarce și să descarce o stație în timp ce robotul sudează pe cealaltă , eliminând efectiv timpul de inactivitate al robotului din cauza schimbării pieselor. Cele două stații se rotesc în jurul unei axe centrale — când sudarea este completă pe stația A, poziționarea indexează la 180 de grade, prezentând stația B robotului, în timp ce operatorul deservește stația A. În producția de volum mare, această configurație poate menține timpul de pornire a arcului robotului peste 85%, comparativ cu 40-55% în celulele cu o singură stație.
- Capacitate de încărcare: 200 kg până la 3.000 kg per stație
- Axe: 1 (index) până la 2 per stație (rotire înclinată)
- Utilizare tipică: Subansambluri auto, cârlige de remorcă, piese repetitive de mare volum
- Avantaj cheie: Maximizează timpul de pornire a arcului robot, ideal pentru producția de volum
5. Poziționare Skyhook și Trunnion
Poziționările trunnion sunt proiectate pentru suduri foarte mari și grele - cum ar fi cadrele echipamentelor miniere, componentele turbinelor eoliene și caroserii mașinilor feroviare - unde modelele standard de poziționare nu pot face față decalajului de masă sau centru de greutate. Piesa este susținută în două puncte de trunion pe laturi opuse, permițând rotirea sarcinilor de la 5.000 kg la peste 30.000 kg. Variantele Skyhook suspendă piesa deasupra capului, oferind robotului acces la toate suprafețele inferioare fără obstacole.
- Capacitate de încărcare: 5.000 kg până la 30.000 kg
- Utilizare tipică: Echipamente miniere, structuri de energie eoliană, fabricație de șine grele
- Avantaj cheie: Gestionează sarcini utile extreme cu control stabil al centrului de greutate
Tipuri de poziționare de sudură robotizată: comparație unul lângă altul
Tabelul de mai jos compară toate cele cinci tipuri de poziționare în dimensiunile care contează cel mai mult atunci când specificați un sistem pentru o celulă de sudare robotizată.
| Tip poziționator | Topoare | Gama de capacitate | Arc-On Time | Interval de cost (USD) | Cea mai bună aplicație |
| Capul-Contop | 1 | 500 kg – 20.000 kg | 70–80% | 15.000 USD – 80.000 USD | Conducte, cilindri, arbori |
| Placă turnantă (cu o singură axă) | 1 | 50 kg – 5.000 kg | 55–70% | 8.000 USD – 25.000 USD | Suduri plate, console |
| Două axe (înclinare-rotire) | 2 | 250 kg – 10.000 kg | 70–85% | 20.000 USD – 60.000 USD | Ansambluri 3D complexe |
| Roata Feris (stație dublă) | 1 index 2/stație | 200 kg – 3.000 kg/stație | 85–95% | 35.000 USD – 120.000 USD | Piese repetitive de mare volum |
| Trunnion / Skyhook | 1–2 | 5.000 kg – 30.000 kg | 65–80% | 80.000 USD – 300.000 USD | Fabricare structurală grea |
Tabelul 1: Comparația tipurilor de poziționare robotizate de sudură în funcție de axe, capacitatea de încărcare, timpul de pornire a arcului robotului, costul și aplicația principală.
Avantajele cheie ale poziționărilor robotizate de sudare
Beneficiul principal al integrării unui poziționator de sudură robotizat este o îmbunătățire măsurabilă și cuantificabilă a calității sudurii, combinată cu o reducere a timpului total al ciclului. — două obiective care se conflictează frecvent în operațiunile manuale, dar sunt atinse simultan în sistemele de poziționare robotizate.
Sudare constantă în poziție plană
Gravitația este provocarea fundamentală în sudare. Metalul topit al bazinului de sudură curge în jos, ceea ce înseamnă că pozițiile de deasupra capului (4G) și verticale (3G) necesită abilități mai mari ale sudorului și viteze de deplasare mai mici pentru a preveni căderea și umplerea insuficientă. Poziționarele robotizate elimină aceste poziții în întregime prin rotirea piesei, astfel încât fiecare îmbinare să fie prezentată în poziția plată (1G) sau orizontală (2F) - cele două poziții care permit cea mai rapidă viteză de deplasare, cea mai adâncă penetrare și cel mai consistent profil al talonului. În termeni practici, vitezele de deplasare ale GMAW în poziție plată pot atinge 80–120 de inchi pe minut, față de 20–40 IPM pentru trecerile în afara poziției.
Timp de ciclu redus
Repoziționarea automată între îmbinările sudate durează 3-8 secunde pe index la majoritatea poziționărilor servo-acționate. Repoziționarea manuală de către un operator uman - inclusiv deblocarea, ridicarea, repoziționarea și reclamarea - durează de obicei 45-120 de secunde per operație și introduce variabilitate. Pentru o piesă care necesită 8 repoziții, numai această diferență economisește 6-15 minute de timp fără arc per unitate. La 20 de părți pe tură, asta reprezintă 2-5 ore de capacitate recuperată zilnic.
Rată mai mică de defecte și costuri de reluare
Celulele de sudare robotizate cu poziționare coordonate ating în mod constant rate de defecte sub 0,5%, cele mai bune operațiuni din clasă raportând rate de defecte de 0,05–0,1%. Prin comparație, operațiunile de sudare manuală în aplicații similare o medie de 2-5% rate de defecte. Având în vedere că costurile de reluare a sudurii sunt de obicei de 5-10 ori mai mari decât costul inițial de sudare - datorită șlefuirii, resudării, corecției distorsiunii termice și reinspecției - reducerea ratei defectelor de la 3% la 0,2% pe o producție anuală de 10.000 de unități poate reprezenta costuri de reprelucrare de la 200.000 USD la 800 USD, evitate.
Acces și acces extins la robot
Un braț de robot are limite fixe de atingere. La o fabricație complexă, unele îmbinări pot fi inaccesibile din punct de vedere geometric dintr-o poziție fixă a robotului. Prin rotirea și înclinarea piesei de prelucrat, poziționerul extinde în mod eficient raza funcțională a robotului - aducând articulații la distanță în spațiul de lucru al robotului fără a repoziționa robotul în sine. Acest lucru este deosebit de valoros în sudarea automată a conductelor și fabricarea vaselor sub presiune, unde cordonurile de sudură se înfășoară pe întreaga circumferință a piesei.
Siguranța îmbunătățită a operatorului
Repoziționarea manuală a sudurilor grele reprezintă un risc semnificativ de vătămare musculo-scheletică. Componentele care cântăresc 50–500 kg necesită macarale rulante sau mai mulți operatori, iar ascensoarele necorespunzătoare sunt o cauză principală a vătămărilor la locul de muncă în atelierele de fabricație. Poziționările robotizate elimină orice manipulare manuală în timpul procesului de sudare — operatorii încarcă și descarcă dispozitivele de fixare cu mijloace de ridicare adecvate, dar repoziționarea în timpul sudării este condusă în întregime de mașină. Acest lucru contribuie la reducerea cererilor de compensare a lucrătorilor și la îmbunătățirea conformității OSHA.
Cum să selectați poziționătorul de sudură robotizat potrivit
Selectarea corectă a poziționerului robotizat de sudare necesită evaluarea a cinci parametri critici: greutatea și geometria piesei, volumul de producție, compatibilitatea robotului, spațiul de podea și bugetul. A greșit chiar și una dintre acestea creează probleme care sunt costisitoare de rezolvat după instalare.
Pasul 1 — Definiți plicul și greutatea piesei
Calculați greutatea maximă a piesei de prelucrat, inclusiv accesoriile și sculele - nu doar partea goală. Adăugați o marjă de siguranță de 25–30% la această cifră atunci când specificați capacitatea poziționerului. De exemplu, o piesă care cântărește 300 kg cu un dispozitiv de fixare de 40 kg ar trebui să fie evaluată la un poziționator de minimum 450 kg. În plus, calculați decalajul centrului de greutate față de axa de rotație - sarcinile excentrice necesită o capacitate redusă sau contragreutate, pe care producătorul poziționerului trebuie să o evalueze înainte de a specifica sistemul de antrenare.
Pasul 2 — Evaluați geometria piesei și accesibilitatea articulațiilor
Determinați câte îmbinări de sudură există, orientarea lor unul față de celălalt și dacă o rotație cu o singură axă este suficientă pentru a prezenta toate îmbinările în poziție plată. Dacă există îmbinări pe mai multe fețe perpendiculare, este necesar un poziționator de înclinare-rotire cu două axe. Dacă îmbinările sunt circumferențiale pe o axă lungă, un cap-conclu este alegerea naturală. Schițați sau modelați piesa în CAD și simulați secvența de rotație înainte de a selecta tipul de poziționator.
Pasul 3 — Potriviți poziționerul cu controlerul robotului
Confirmați că sistemul de acționare al poziționării este compatibil cu interfața cu axa externă a controlerului robotului dumneavoastră. Majoritatea producătorilor OEM majori de roboți acceptă coordonarea axelor externe prin plăci de axe dedicate sau conectivitate fieldbus. Specificați cerințele pentru protocolul servomotor al poziționerului la începutul proiectului — protocoalele de comunicare nepotrivite sunt o cauză comună a întârzierilor de integrare. Confirmați numărul maxim de axe externe coordonate pe care le acceptă controlerul dvs. (de obicei, 3–7, în funcție de generarea controlerului).
Pasul 4 — Calculați cerințele de volum de producție
Pentru volume de producție mai mici de 5.000 de piese pe an, cu o varietate mare de piese, un singur poziționator de înclinare-rotire cu două axe oferă de obicei cel mai bun randament. Pentru volume care depășesc 20.000 de piese pe an cu o varietate limitată, o configurație cu stație dublă cu roată ferris maximizează debitul pe metru pătrat de amprentă celulară. Pentru fabricarea structurală de volum redus, de mare valoare, se garantează un poziționator de tope-copiu sau trunion cu o capacitate mai mare chiar și la volume anuale mai mici.
Pasul 5 — Evaluați spațiul de podea și perimetrul de siguranță
Învelișul de rotație al poziționorului trebuie să fie complet cuprins în perimetrul gardului de siguranță al celulei robotului, cu un spațiu liber adecvat pentru dimensiunea maximă a piesei la orice unghi de rotație. O piesă care măsoară 1.200 mm în lungime, care se rotește pe un cap-conclu, necesită o rază de joc de cel puțin 700 mm de la axa de rotație la structura înconjurătoare. Perdelele luminoase de siguranță sau scanerele de zonă trebuie să fie poziționate pentru a ține seama de întreaga dinamică atât a brațului robot, cât și a poziționerului rotativ.
| Scenariu | Greutate parțială | Volumul anual | Tip recomandat | Perioada de rentabilitate estimată |
| Paranteze mici, atelier de lucru | Sub 100 kg | 2.000 – 8.000 | Placă turnantă | 12-18 luni |
| Fabricare cu geometrie mixtă | 100 – 500 kg | 1.000 – 10.000 | Înclinare-Rotire pe două axe | 18-30 de luni |
| Subansamblu auto de mare volum | 50 – 300 kg | 20.000 | Roata Feris (stație dublă) | 10-16 luni |
| Sudarea țevilor și cilindrilor | 200 – 5.000 kg | 500 – 5.000 | Capul-Contop | 20-36 de luni |
| Fabricare structurală grea | 5.000 kg | Sub 500 | Trunnion / Skyhook | 36-60 de luni |
Tabelul 2: Ghid de selecție a poziționării în funcție de scenariul de producție, greutatea părții, volumul și perioada de rentabilitate estimată a investiției.
Integrare cu celule robotizate de sudare
Integrarea cu succes a unui poziționator de sudură robotizat necesită o planificare coordonată în proiectarea mecanică, programarea software-ului și configurarea sistemului de siguranță încă din primele etape ale proiectării celulei — adaptarea unui poziționator într-o celulă existentă este posibilă, dar în mod constant mai costisitoare și mai consumatoare de timp decât proiectarea pentru acesta de la început.
Coordonarea și programarea axei externe
Programarea unui sistem de poziționare robot ca axe externe coordonate înseamnă că fiecare punct predat din programul robotului include atât pozițiile articulațiilor robotului, cât și unghiurile poziționării simultan. Când programul rulează, controlerul interpolează toate axele în timp real - poziționătorul se rotește în timp ce robotul mișcă lanterna, menținând o poziție relativă constantă între vârful sârmei și îmbinarea de sudură. Această mișcare coordonată este esențială pentru sudurile în spirală, cusăturile conice și orice geometrie în care o abordare secvențială de indexare și sudură ar lăsa semne de oprire-pornire în cordon.
Proiectare dispozitive și scule
Placa frontală a dispozitivului de poziționare sau interfața mandrina trebuie să se potrivească cu designul sculei, iar sculele trebuie să localizeze piesele în mod repetat până la 0,5 mm sau mai mult - toleranța necesară pentru ca programele de sudare cu arc robotizat să lovească canelurile îmbinării în mod constant fără urmărirea cusăturii. Uneltele care introduc erori de locație mai mari de 1,5 mm necesită adăugarea unui sistem de urmărire a cusăturii cu laser sau arc voltaj pentru a compensa dinamic, adăugând 8.000 USD–25.000 USD la costul celulei.
Arhitectura de siguranță
Un poziționator de sudură robotizat creează zone de pericol dinamice dincolo de cele ale brațului robotului. Placa frontală rotativă și piesa în sine constituie puncte de strângere, pericol de strivire și riscuri de proiectil dacă o clemă se defectează în timpul rotației. Controlerele logice programabile (PLC) cu rating de siguranță trebuie să monitorizeze starea clemei de fixare, limitele de cuplu și limitele de viteză pe toate axele poziționării. Sistemul de siguranță trebuie să țină poziționerul staționar dacă nu este satisfăcută nicio intrare de siguranță și trebuie să fie sigur în condiții de frânare și de reținere – nu o deplasare liberă – în cazul unei opriri de urgență.
Industrii care folosesc poziționare robotizate de sudare
Poziționările robotizate de sudare sunt implementate în aproape fiecare sector al producției grele și de precizie , de la bunuri de larg consum la structuri aerospațiale critice.
- Furnizori de automobile și de nivel 1: Sisteme de evacuare, subcadre ale șasiului, componente de suspensie și cadre de scaun - folosind de obicei celule de roată ferris pentru volum mare și timpi de ciclu rapid
- Utilaje agricole: Brațe de încărcare, ansambluri de braț și cadre de instrumente - sudură grele, asimetrice, care beneficiază de poziționare cu rotire-înclinare cu două axe cu capacități de 1.000–5.000 kg
- Petrol și gaze: Învelișuri pentru vase sub presiune, bucăți de bobină de conductă și sub-ansambluri de flanșă — poziționările capului-concluză domină acest segment datorită geometriei cilindrice a majorității componentelor
- Echipamente de constructii: Brațe de excavator, contragreutăți, legături ale cupei și componente ale macaralei - adesea cele mai mari aplicații de sudare robotizată în afara construcțiilor navale, care necesită poziționare basculante sau rotative de mare capacitate
- Aerospațial și Apărare: Secțiunile rezervorului de combustibil, componentele structurale ale corpului aeronavei și carcasele motorului rachetei — sudate în medii controlate folosind poziționare de înaltă precizie cu cerințe de precizie unghiulară de 0,01 grade sau mai bune
- Feroviar și transport: Cadre de boghiuri, ansambluri de cuplare și secțiuni ale caroseriei vagoanelor - de obicei sudate cu poziționare cu trunion mari și sisteme de portal robotic care lucrează în tandem
- Energie regenerabilă: Secțiuni de turn de turbine eoliene, cadre de nacelă și structuri de urmărire solară - componente extrem de mari, grele care necesită sisteme de poziționare personalizate
Întrebări frecvente despre poziționarele robotizate de sudare
Î: Care este diferența dintre un poziționator de sudură și un rotator de sudură?
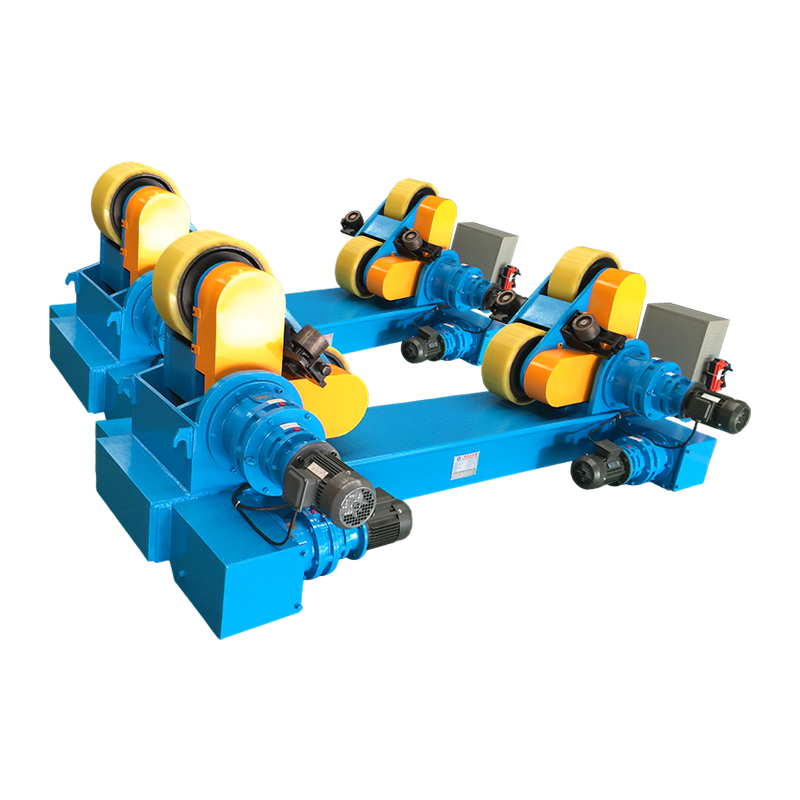
Un rotator de sudură susține și rotește o piesă de prelucrat cilindrică pe role antrenate - piesa se sprijină pe role și se rotește sub propria greutate. În schimb, poziționerii prind sau fixează piesa și o rotesc printr-o axă antrenată - oferind control unghiular precis, indiferent de forma piesei. Rotatoarele sunt folosite aproape exclusiv pentru țevi și vase rotunde; poziționerii gestionează geometrii arbitrare. În sudarea robotică, poziționarele sunt foarte preferate deoarece se integrează cu controlerul robotului ca axe externe coordonate, permițând mișcarea sincronizată pe care rotatorii nu o pot oferi.
Î: Pot fi utilizate poziționarele robotizate de sudare cu toate procesele de sudare?
Da — poziționările robotizate de sudare sunt independente de proces. Sunt utilizate cu GMAW (MIG), GTAW (TIG), FCAW, SAW (arc scufundat), sudare cu plasmă și sudare cu laser. Specificațiile poziționerului (sarcină, viteză, precizie) pot diferi în funcție de proces — aplicațiile SAW necesită de obicei o rotație lentă și constantă la viteze precise pentru a menține pătura de flux, în timp ce poziționarele GMAW pot indexa mai rapid între pozițiile discrete. Cerințele procesului trebuie specificate producătorului poziționerului înainte de finalizarea selecției motorului de antrenare și a cutiei de viteze.
Î: Care este rentabilitatea investiției tipică pentru un poziționator robotizat de sudare?
Rentabilitatea investiției depinde în mare măsură de volumul producției, de complexitatea pieselor și de costurile curente cu forța manuală. În mediile de automobile și de producție cu volum mare, perioadele de rentabilitate a investiției de 10-18 luni sunt tipice pentru instalațiile de poziționare cu roată ferris. În atelierul de lucru sau în aplicațiile cu volum mai mic, 24-36 de luni sunt mai frecvente. Calculul rentabilității investiției ar trebui să includă economii din reprelucrare redusă, realocare a forței de muncă, utilizare mai mică a consumabilelor (vitezele de deplasare mai rapide în poziție plată consumă mai puțin sârmă pe unitatea de lungime de sudură) și pretenții de vătămare reduse - nu doar economii directe de muncă prin înlocuirea robotului.
Î: Cum împiedic curentul de sudare să treacă prin rulmenții poziționării?
Curentul de sudare condus prin rulmenții de poziționare provoacă daune prin prelucrarea cu descărcare electrică (EDM) anilor rulmenților, ducând la defectarea prematură a rulmentului - adesea în câteva luni. Soluția corectă este să direcționați returul de împământare de sudare direct la dispozitivul de fixare a piesei de prelucrat sau placa frontală, ocolind în întregime rulmentul, folosind cabluri de împământare de calitate pentru sudare, evaluate pentru amperajul așteptat. Mulți producători de poziționare furnizează puncte dedicate de conectare la masă pe placa frontală și carcasa capului în acest scop. Nu vă bazați niciodată pe oțelul structural sau pe ansamblul rulmentului poziționarului ca cale de întoarcere la sol.
Î: Ce întreținere necesită un poziționator de sudură robotizat?
Intervalele de întreținere depind de ciclul de funcționare și de sarcină, dar cerințele standard includ: verificarea și schimbarea uleiului cutiei de viteze la fiecare 2.000–4.000 de ore, lubrifierea rulmenților la fiecare 500–1.000 de ore, verificarea calibrării encoderului la fiecare 12 luni, inspecția săptămânală a cablului de împământare pentru uzură sau deteriorare și backup pentru parametrii servoacționării după orice modificare software. Contaminarea cu stropi de sudură a plăcii frontale și a zonelor axei de rotație trebuie curățată zilnic. Poziționerii în aplicații cu ciclu de lucru înalt (două sau trei schimburi) ar trebui să fie inspectați anual de echipa de service a producătorului.
Î: Care este volumul minim al piesei care justifică un poziționator de sudură robotizat?
Nu există un prag universal, dar ca un ghid practic: dacă o singură piesă are mai mult de 3 operațiuni de repoziționare pe ciclu de sudare, este probabil ca un poziționer să ramburseze în 24 de luni la volume de producție de până la 500 de unități pe an - cu condiția ca valoarea piesei să fie semnificativă și costurile de reluare sunt mari. Pentru piesele simple cu una sau două repoziții, sunt de obicei necesare volume de 2.000 pe an pentru a justifica investiția de capital într-un poziționator față de un dispozitiv manual bine proiectat.
Cheie la pachet: Pozitionare robotizate de sudura nu sunt accesorii opționale într-o celulă modernă de sudare automatizată – ele sunt mecanismul care face sudarea robotizată din punct de vedere economic și tehnic superioară sudării manuale în cea mai largă gamă de aplicații. Alegerea corectă a tipului de poziționator, a capacității și a abordării de integrare de la început este cea mai importantă decizie inginerească în orice proiect de automatizare a sudării. Prioritizează capacitatea de încărcare cu marjă, verifică din timp compatibilitatea controlerului și proiectează sistemul de siguranță în paralel cu arhitectura mecanică și software.